10 月底,2026 全球开发者先锋大会(GDPS)在上海张江举行。在「具身智能大脑的下一站」圆桌讨论中,信度启源科学家戴韡围绕《信度世界模型在算力约束下的新路径》发表演讲,介绍了团队以数学建模提升机器人预测与决策效率的技术探索。
10 月底,2026 全球开发者先锋大会(GDPS)在上海张江举行。在「具身智能大脑的下一站」圆桌讨论中,信度启源科学家戴韡围绕《信度世界模型在算力约束下的新路径》发表演讲,介绍了团队以数学建模提升机器人预测与决策效率的技术探索。
随着具身智能走向真实场景,算力需求持续上升。IDC 数据显示,随着多模态感知、实时规划和运动控制日益复杂,不同类型机器人的端侧算力需求从十 T 级到百 T 乃至千 T 级不等。如何在有限算力下实现快速、稳定的动作,成为行业亟待解决的问题。
解决延迟痛点,实现动作与数据安全可控
「机器人看到的是 160 毫秒之前的世界。」戴韡讲了实际工作中测量的一组工程延迟估计:视觉延迟 60 毫秒,控制执行延迟 100 毫秒,这 160 毫秒足够让一个动态物体位移。这个案例,解释了动态抓取的难点:等机器人开始动作,目标可能早已离开原先位置。
「我们一开始觉得,预测是我们所擅长的。结果进来以后发现,我们首先要做的,首先不是预测未来,而是预测现在。」戴韡说。
信度世界模型利用不确定统计等方法解决系统延迟问题,并将其纳入状态预测过程,结合数学模型推算目标当前的物理状态,再预测后续变化,为机器人及时决策提供依据。
例如,擦拭桌面水渍时,机器人不必逐帧模拟每一滴水的运动,而是重点判断水渍的大致范围和可行的擦拭动作。这一思路将计算集中于影响行动的关键信息,减少不必要的推演。
除响应速度外,这套技术架构也为提高安全可控性提供了技术基础。在物理行动层面,通过不确定微分几何建模、状态校验和运动预测,系统可以依据物理状态的可信边界判断潜在偏差与风险,为调整动作、保持稳定控制提供依据,有助于降低复杂环境下的行动风险。
在企业级应用中,如果采用本地部署,并减少核心决策环节对第三方大模型和云端推理服务的依赖,也有助于降低敏感数据在外部传输及调用过程中的暴露风险,让企业在使用智能系统时更好地保护核心数据、商业机密和知识产权。
三类动态抓取测试,检验机器人快速响应与动作能力
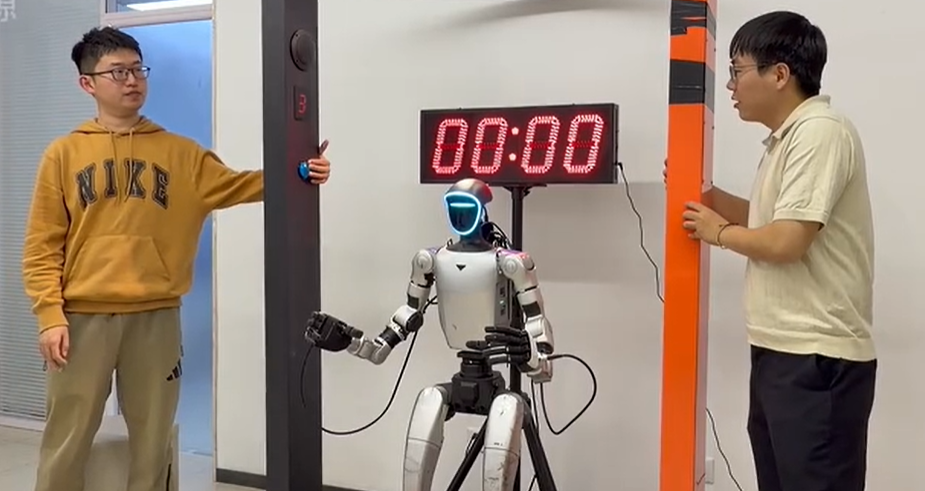
继今年 8 月完成非固定位置水杯抓取演示后,信度启源进一步将测试转向运动目标:让机器人快速抓取空中随机坠落的多个沙包;面对沿倾斜桌面滚动的网球,机器人根据运动状态调整抓取动作;对于钟摆式运动的沙包,则需要预测目标位置并把握抓取时机。
据团队提供的测试视频,机器人在至少 5 轮测试中,面对每轮从两侧落下的 8 颗沙包,持续完成双手抓取和放入容器的动作。团队计划公布的完整测试数据显示,空中沙包抓取成功率为 99%,滚动球与钟摆运动目标的成功率分别为 92% 和 80%。
戴韡将信度世界模型的技术特点概括为「泛化能力强、成本低、速度快」。他强调:「要是不快,在那里慢悠悠的,是进不了实际工作场景、进不了实际商业场景的。」
此次测试采用宇树机器人本体与因时灵巧手组合,初步展示了算法与第三方硬件的集成能力。据了解,从测试设备到位、算法适配到稳定完成动态抓取,团队仅用了 3 天。这一测试也为算法未来在不同硬件上的复用及降低适配成本提供了进一步验证的基础。
从中国原创数学理论出发,缓解「算力约束」长期焦虑
信度世界模型的理论基础来自清华大学刘宝碇教授创立的不确定理论。信度启源将不确定统计、不确定微分方程等数学方法引入机器人运动建模,探索基于不确定微分几何的世界模型,通过计算物理状态的变化范围及可信边界,为机器人行动决策提供依据。「我们做的世界模型,其实是一个数学世界。」戴韡说。
信度世界模型采用听觉、触觉、视觉、校验、预测、决策、控制七模块架构。前三个感知模块可利用神经网络提取特征,后四个核心模块主要通过数学方法计算,减少对大型神经网络推理的依赖。据团队测试,模型在运行设备上的核心计算耗时为 15-30 毫秒,端到端响应时间为 50 毫秒,算力占用或运行功耗仅一张本地显卡就能支撑。
算力需求和部署成本,正成为全球具身智能竞争的重要变量。美国人形机器人企业 Figure 宣布计划部署最多 10 万颗 GPU,初期算力合作承诺达 35 亿美元,并坦言模型训练受到数据与算力资源约束。Google DeepMind 近期强调,机器人不仅需要准确的空间推理能力,还必须让决策速度跟上物理世界的变化。宇树科技创始人王兴兴也指出,机器人大规模普及需要更大规模的服务器集群及算力支持。
在全球具身智能持续加大算力投入的背景下,信度启源选择从中国原创数学理论出发,减少核心预测与决策环节的计算负担,探索以更高的算法效率实现快速响应。这一路线有望为中国具身智能降低对高算力投入的依赖、提高自主技术能力和规模化部署的经济可行性,提供新的技术选择。
来源:互联网