10月31日,西湖世界模型研究中心在西湖大学云谷校区正式成立,于开丞任主任、金耀初任首席科学家。中心源于AutoLab三年的世界模型研究,2024年底转向概念世界模型路线,2026年初成立公司西湖数智Awomo。团队已清洗超50万小时具身物理世界数据,并搭建近千卡跨地域算力平台,同时公布首批先导研究项目。
10月31日,西湖世界模型研究中心在西湖大学云谷校区正式成立。这个面向物理智能的校级交叉科研平台,由于开丞担任主任、金耀初担任首席科学家,多位PI共同参与建设。
成立大会吸引了一批AI研究者,以及近90位企业研发负责人和投资人。随后的“物理世界模型前沿论坛”,讨论从机器人的动作,一直延伸到实验室里的科学发现。
这项探索可以追溯到三年前。2023年,西湖大学自主智能实验室AutoLab开始研究世界模型,后来又孵化出创业公司,推动技术进入实际场景。研究中心的成立,为这些工作提供了一个汇集不同学科、连接科研与工程的平台。
理解这次成立,也需要回到团队三年来的选择:世界模型应该学到什么,又该用什么结果来检验它?
01 从描绘世界,到推演世界
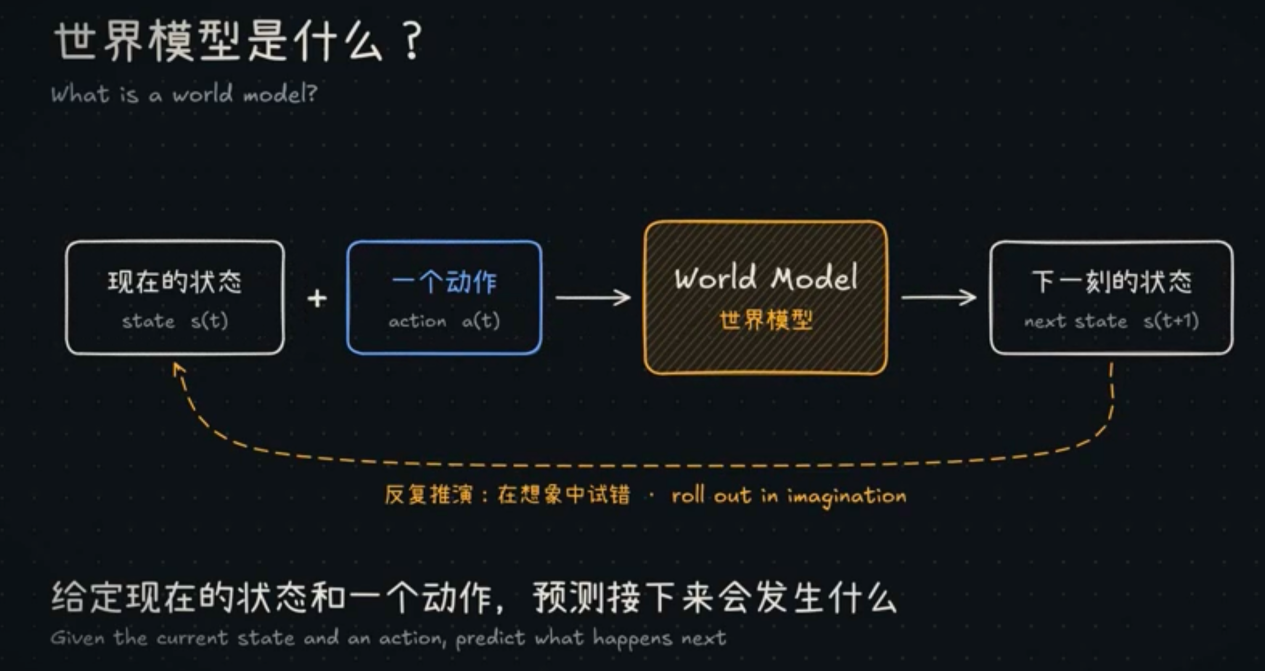
世界模型试图回答的问题是:在当前状态下,采取某个动作,接下来会发生什么?
杯子滑向桌边,机器人伸手去拿,杯子会停住、滑动,还是倾倒?这类判断涉及物体的位置、接触关系,以及动作带来的变化。团队希望模型能够从观察和交互中学习这些规律,再用于新的场景。
自动驾驶是这类技术较早进入实际应用的领域。模型可以生成行车视频,构建恶劣天气、突发事故等罕见场景,补充现实中难以采集的训练样本。AutoLab早期研究,也从这类需求出发。
物理世界的数据有一个难处:有些经验,不能靠反复犯错来收集。
在主会的产业圆桌上,海康威视的赵雪蛟谈到,工厂需要知道一个筐子怎样摆放会倒,但不会有工人为了采集数据,刻意把它放斜。真实生产中的失败有成本,失败样本又恰恰能帮助模型理解哪些做法不可行。
这也解释了世界模型受到关注的一个原因。如果能在行动之前推演结果,就有机会减少昂贵的现实试错。对自动驾驶、机器人和实验室来说,这种能力都可能有用,但最终还要看预测能否经得住真实反馈。
因此,画面逼真到什么程度,只能回答一部分问题。模型对物理世界的理解,还需要通过条件变化后的表现来检验:换一个物体、改变位置,或者遇到训练中没有完整出现过的场景,原来的判断是否仍然有效?
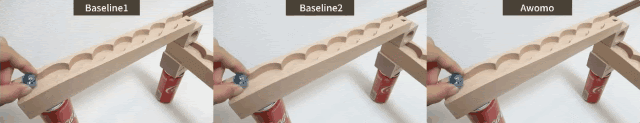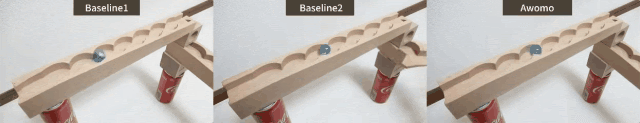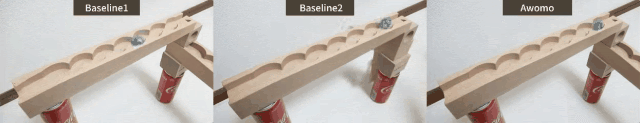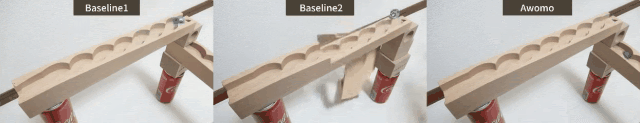
于开丞将这种能力称为泛化。在他的解释中,从“观世界”形成“世界观”,就是从观察到的现象里凝练规律,再借助这些规律举一反三。这也是团队接下来选择研究路线的依据。
02 一次主动转向,走向“概念世界模型”
在阿里巴巴达摩院从事自动驾驶研究时,于开丞就接触到了长尾场景的难题。训练数据覆盖不到的罕见情况,往往会成为模型的短板。
2023年加入西湖大学、组建AutoLab后,团队面对两条思路:生成更多罕见场景,补充训练数据;或者让模型学会推演未知场景,减少对既有样本的依赖。他们先选择了前一条,生成极端场景视频来训练自动驾驶模型。
这条路线很快取得成绩。据官方资料,团队在2024年获得了ECCV自动驾驶赛道的世界冠军。
但在与一家国内一线车企深度部署的过程中,他们又提出了新的问题:生成逼真画面的过程中,模型究竟学到了什么?其中学到的结构与关系,能不能直接用于物理预测和决策?
2024年底,AutoLab转向“概念世界模型”,开始在模型内部建立物理概念的表示。空间关系、材质特性、接触状态,都是团队希望学习和复用的信息。模型在内部组织这些信息的数学空间,就是他们所说的“隐空间”。
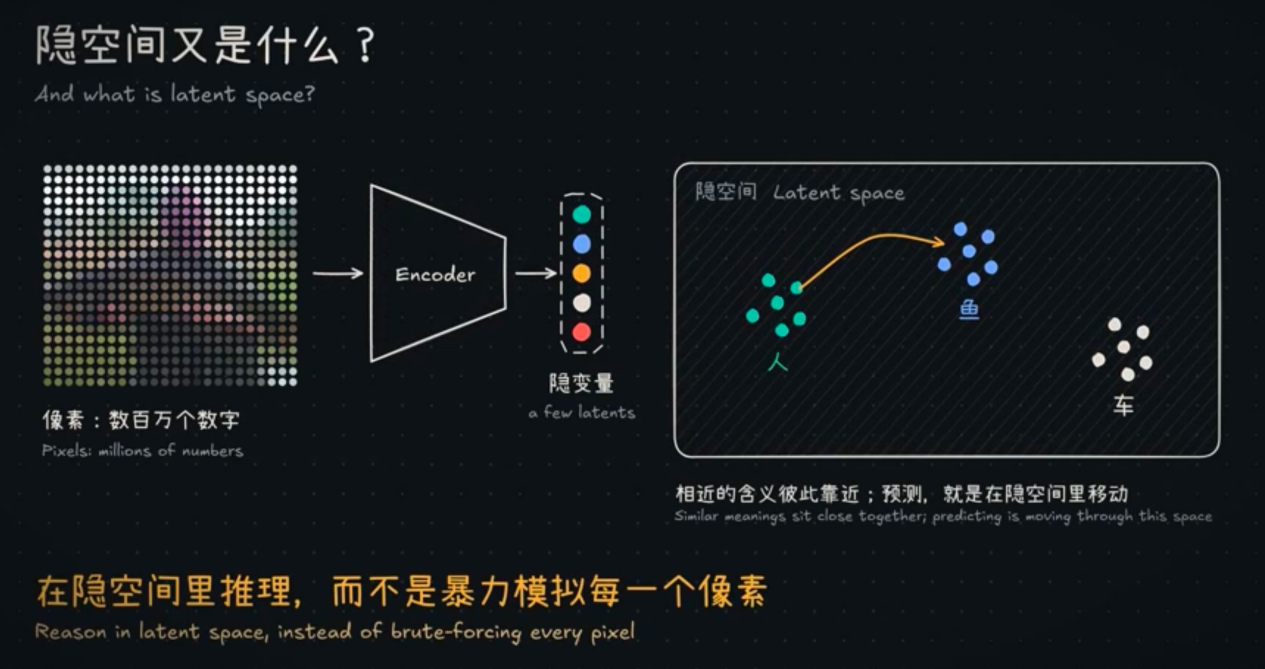
按照这条路线的设想,面对新场景,模型可以拆解其中的概念,关联已有认知,再通过组合进行推演。对于无法关联的新现象,则继续补充数据和训练。一个概念同时包含语言描述和对应的物理现象。“水会流、风会吹”,都属于人能够观察、理解并用于判断的认知。团队希望模型也能逐步建立这样的联系。
这次转向有明确的取舍。像素清晰度、生成画面是否与原图一一对应,在当前路线中的重要性被弱化了。于开丞坦言,在这些维度上,团队的模型未必占优势,他们更看重背后物理现象的准确性。
对于服务于预测和操作的模型,信息是否有用,要看它能否帮助作出下一步判断。物体之间怎样接触、一个动作会改变什么,可能直接影响任务结果。西湖选择的路线,就是围绕这些信息建立能力。这种选择,也意味着团队需要拿出画面之外的验证结果。
据团队介绍,2025年的实验开始观察到,建立概念拆解与关联机制后,模型在复杂任务上的成功率较传统模仿学习和强化学习基线有所提升,同时保持较低的预测成本。这些初步结果,为继续研究和孵化公司提供了基础。
持续验证这条路线,需要数据和训练系统的支撑。“整套系统就是模型。”于开丞在群访中这样描述团队的工作。基础设施、数据管线、训练和优化算法,都被纳入模型研发的范围。
主会披露,过去四个月,团队的数据管线已清洗超过50万小时具身物理世界相关数据,并搭建近千卡跨地域算力平台。于开丞特别强调,不合适的数据混入预训练,会对模型产生负面影响。
数据还要经过筛选、训练和验证,才能转化为模型能力。管线的作用,是让团队能持续完成这些工作,并根据结果调整下一轮研究。
03 从自动驾驶出发,走向更广阔的物理世界
2026年初,西湖数智Awomo正式成立,定位于物理世界基础大模型公司。同年,AutoLab研发的概念世界模型也有了正式名字:Awomo。
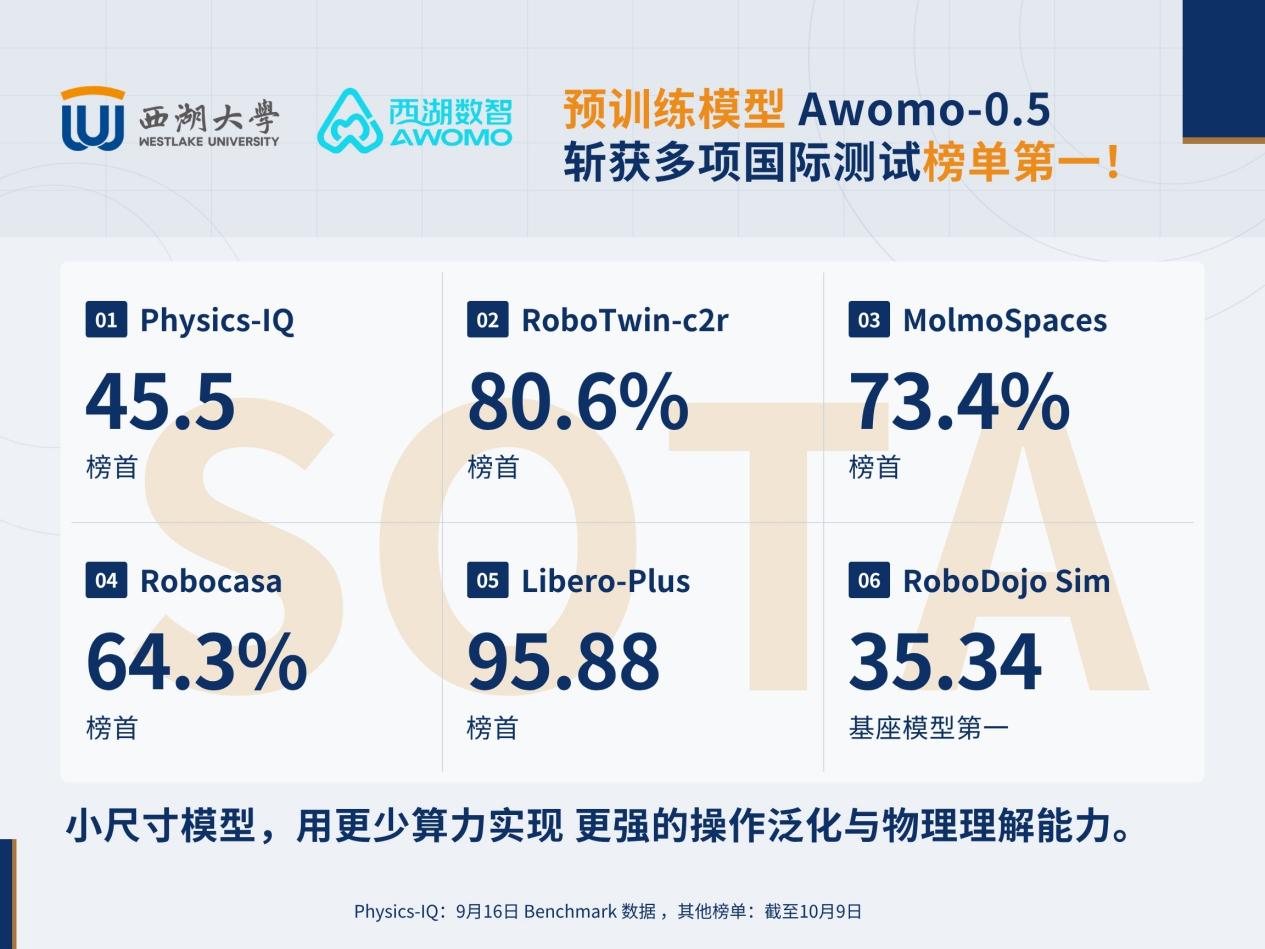
据团队介绍,相关模型已在多项国际机器人评测中取得领先成绩。于开丞也表示,目前仍有很多问题没有解决,现阶段的结果只是起点。
团队希望将世界模型用于更多任务。对机器人来说,它有机会成为“物理大脑”,帮助推演物体属性与动作后果,支持抓取、装配,以及需要连续完成多个步骤的操作。实际使用还会提出更具体的要求:环境发生扰动之后,任务能否继续;一个场景中学到的经验,到了另一个场景还有多少能用?
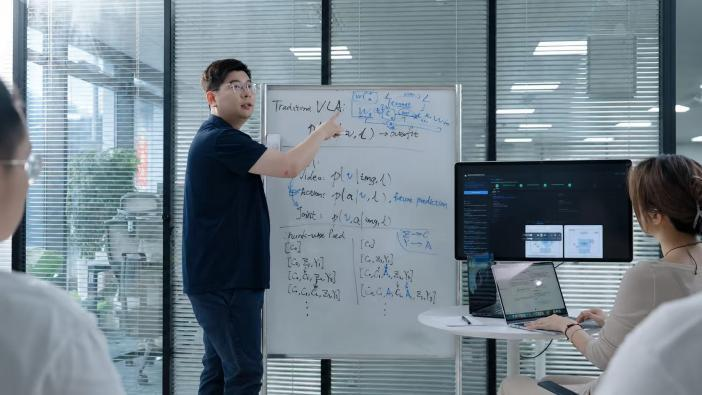
科学研究也提供了这样的题目。在主会的学术圆桌上,西湖大学工学院助理教授肖方舟谈到,同一份实验流程,熟练实验员和新手可能做出不同结果。一些关键操作细节,没有被文字完整记录,有些甚至很难讲清楚。
他与于开丞讨论过一种可能,通过视频观察实验操作,让世界模型捕捉差异,进一步理解这些差异怎样影响结果。西湖大学的交叉学科环境,能够为这类探索提供具体问题、数据与实验条件。
中心公布的首期先导研究项目,已涉及物理世界数据集、AI可信性研究、科研数据集和生物相关世界模型等方向。研究中心聚合科研力量,企业侧则连接需求、参与工程落地,让这些问题有机会得到持续研究。
不过,应用场景多,也会带来选择。于开丞在群访中举过“十家工厂”的例子:每家都有具体需求,但单个项目可能承担不起大规模研究投入。如果能从中找到共性,就有机会形成可以复用的能力。
这涉及基础模型研发与项目交付之间的区别。完成一个客户的任务,能证明这一次方案有效;留下的经验能否帮助下一个客户,还需要验证。如果每进入一个场景,都要重新开发一套方案,项目数量的增加就未必意味着通用能力同步增长。
于开丞熟悉自动驾驶领域的定制交付,也认可通过后训练增强特定场景能力的价值。西湖希望继续推进通用物理基座,让不同项目的反馈能够支持后续更广泛的任务。
在他的设想中,如果基座足够成熟,下游开发者或小企业可能通过20至30小时的后训练,完成特定领域模型的适配。这仍是面向未来的设想。
更长远地看,于开丞希望普通人也能像搭建私人手工作坊一样,利用基础模型创造自己的机器人或个性化智能助手。
于开丞最近也在研究书法。他把甲骨文比作“最早的隐空间”:人类用有限的符号,表达眼前复杂的世界。
对这支团队来说,抽象出概念之后,还要让概念在新的场景中发挥作用。如何把对世界的理解变成一次有效的行动,是这项研究要继续回答的问题。