给物理 AI 建 “数据底座”
机器人要在一家从未去过的门店里工作,先得弄清货架在哪里、物品长什么样,以及自己离它们有多远。让机器获得这些信息,过去往往需要人工建模,或花大量时间采集真机数据。
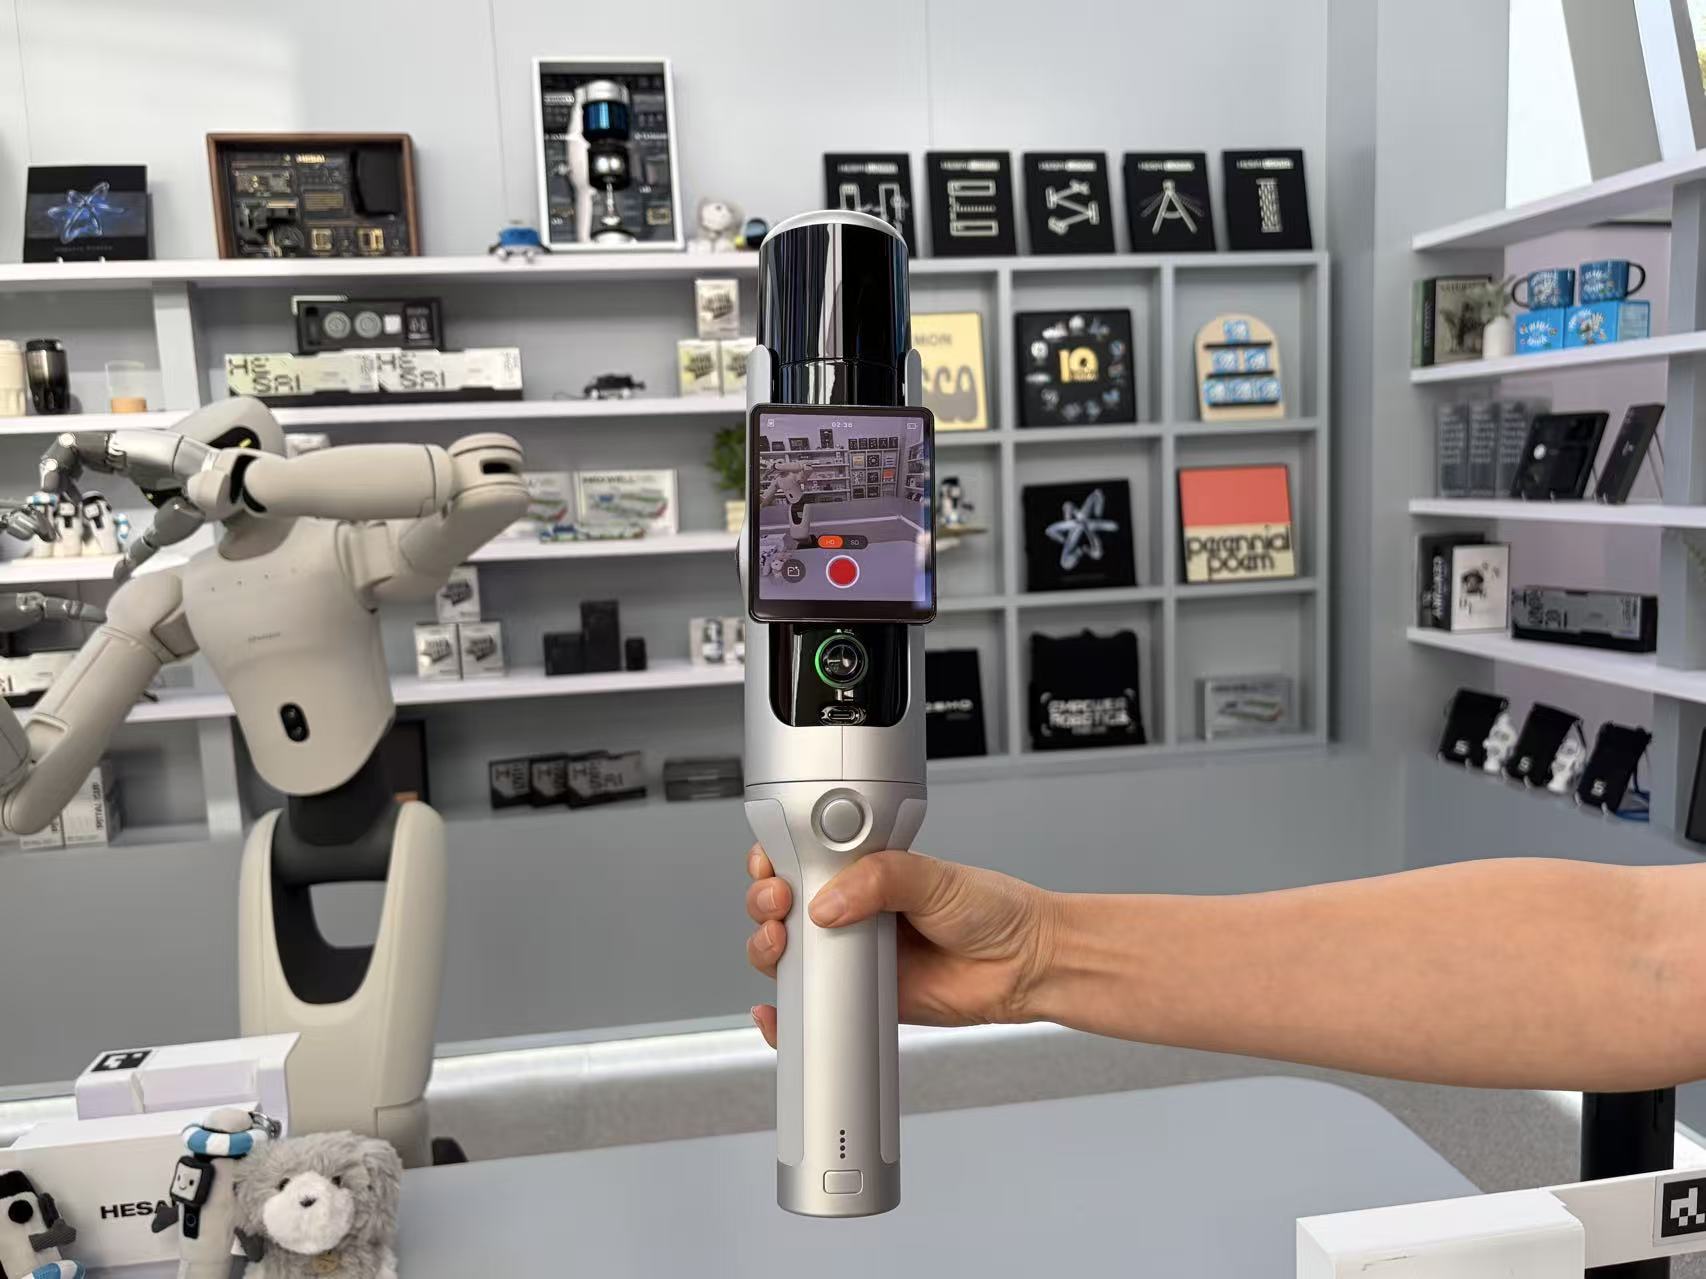
10 月 14 日,禾赛科技发布三维世界数据引擎 Kosmo,试图缩短这段从「真实场景」到「可用数据」的距离。与之同时亮相的,还有空间相机 Kosmo One 和云平台 Kosmo World。前者负责采集,后者负责重建、理解并管理三维场景。
从扫描一个房间,到生成一份训练数据
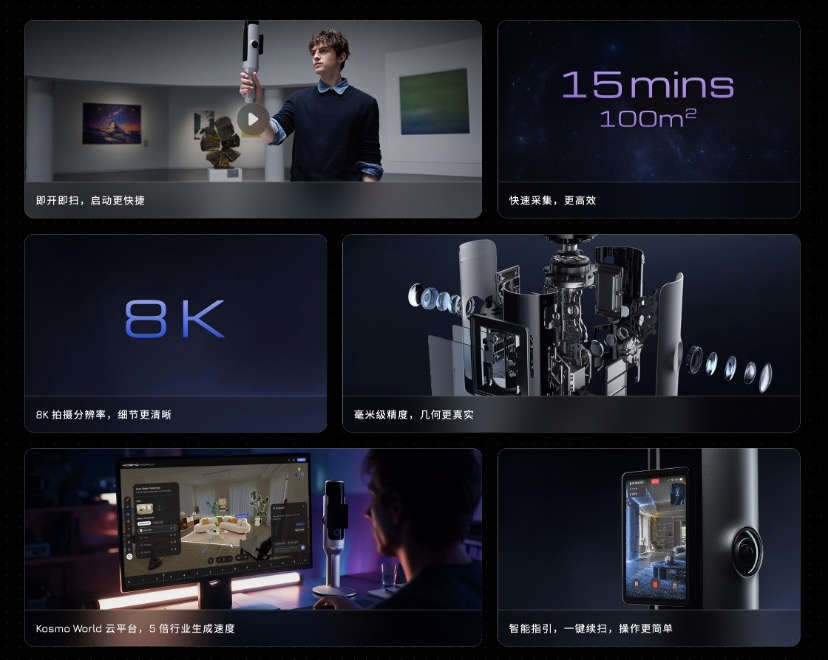
Kosmo One 集成激光雷达、影像系统和 IMU,同步记录空间的几何结构、画面与相机位姿。禾赛称,在普通室内场景中,它约 15 分钟可完成 100 平方米空间的扫描;实际用时仍取决于场景复杂度和采集要求。
扫描只是第一步。Kosmo World 底层的空间重建系统可从同一场景生成三类相互对齐的数据:3DGS 用于呈现场景外观,mesh 用于构建可交互的几何对象,depth 则提供距离信息。平台还会识别场景中的物体,为三维空间添加语义信息。
这套设计面向一个具体问题:机器人训练需要的,不仅是一张「看起来很真」的图片,还需要知道物体的位置、形状,以及哪些部分能够交互。禾赛希望把现实空间转化为可供仿真训练使用的环境。
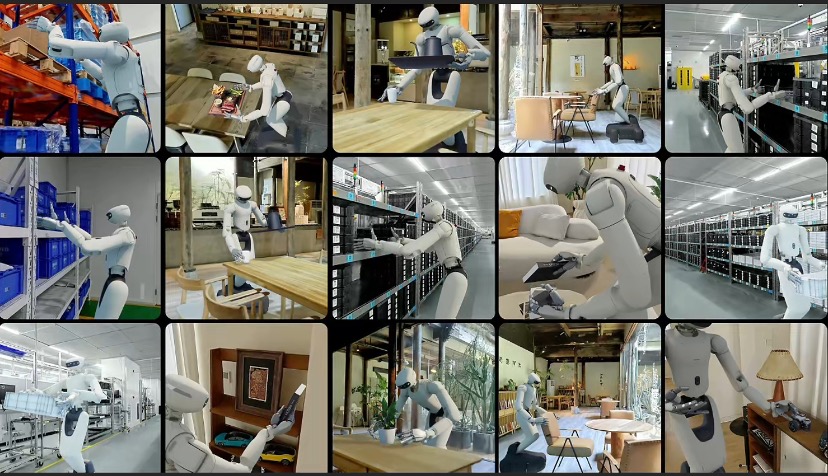
禾赛给出的案例来自 Sharpa 机器人在 DQ 冰淇淋门店的部署。据禾赛介绍,相比此前约 300 小时的人工建模流程,Kosmo 可在约 15 分钟内完成门店扫描;使用相关训练环境后,机器人的失败案例降至原来的十分之一,任务成功率达到 99%。这些数字展示了产品的潜力,但其适用范围仍需结合具体任务和部署条件来看。
机器人之外,三维场景也能成为创作资产
真实空间数据的另一种用途,是让创作者不必每次都从零搭建场景。
在影视制作中,拍摄完成的场景通常难以随意更换视角或重新布光。三维采集则提供了另一条路径:先把真实环境保存为数字资产,再导入制作流程进行取景、渲染和编辑。禾赛称,Kosmo 生成的数据可接入 RenderMan、Houdini、UE 等工具。
一个已公开的创作实验提供了更具体的参照。艺术家 Dylan Sisson 在个人文章中介绍,他使用 Kosmo 扫描皮克斯园区的广场,并将数据导入 Houdini,借助 RenderMan 渲染、调整和风格化。这证明了相关工作流能够运转;不过,个人创作实验不等同于皮克斯公司已在商业项目中规模化采用 Kosmo。
禾赛还介绍了其他应用方向:与文旅机构合作制作杜甫草堂的沉浸式数字作品,以及与高德合作,将部分画廊、美术馆的三维场景用于「飞行街景」。这些场景的共同点,是让一次采集得到的数据服务于展示、创作或空间服务,而不只是一份静态模型。
禾赛想卖的,不止一台相机
从激光雷达到空间相机,禾赛的能力延伸有一条清晰的技术线索:采集物理世界的信息,再把它交给机器使用。但两门生意并不相同。激光雷达主要解决机器如何感知周围环境;Kosmo 面向的,则是如何批量生产可重建、可编辑、可用于训练的真实世界数据。
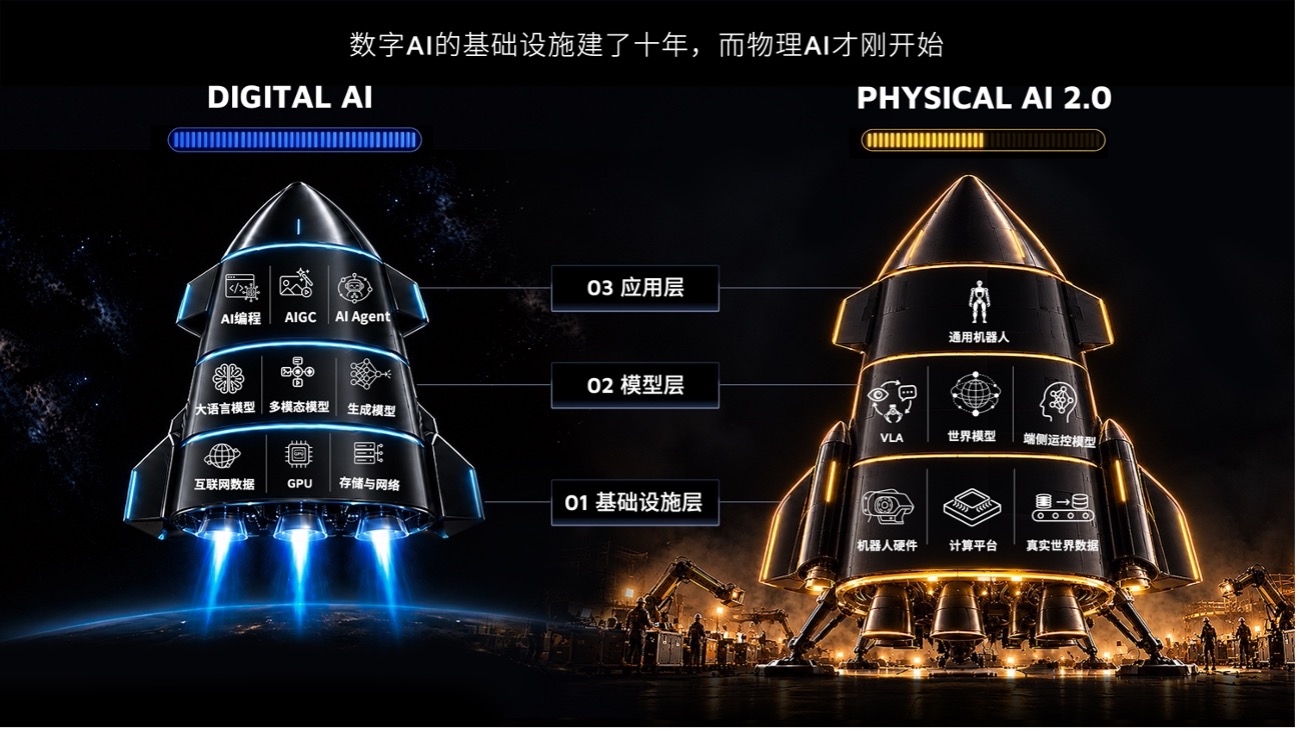
禾赛提出两条商业路径:向机器人、影视、文旅等客户提供软硬件产品与平台;向世界模型和物理 AI 企业提供三维空间数据生产服务。发布会现场,Kosmo 还与银河通用机器人、原力灵机签订战略合作。
真正需要持续验证的,是采集成本、重建质量与数据规模能否同时成立。一个房间扫描得快,并不自动意味着复杂场景都能低成本地转化为可靠训练数据;好看的三维重建,也不必然满足机器人的交互和物理仿真需求。
Kosmo 的意义正在于尝试跨过这道门槛:让真实世界不只被机器「看见」,还能够被保存、理解,并反复用于训练与创作。